Создайте Ваш сайт учителя Видеоуроки Олимпиады Вебинары для учителей
Нескучные уроки физики. Презентация по теме "Применение Лего на уроках физики"
Вы уже знаете о суперспособностях современного учителя?


Просмотр содержимого документа
«Нескучные уроки физики. Презентация по теме "Применение Лего на уроках физики"»
Применение Лего на уроках физики
Выполнила: учитель физики
МАОУ СОШ №36
Марочкина С.В.
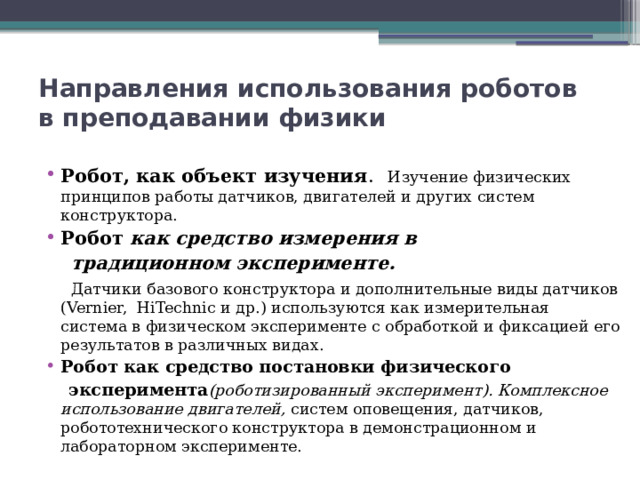
Направления использования роботов в преподавании физики
- Робот, как объект изучения . Изучение физических принципов работы датчиков, двигателей и других систем конструктора.
- Робот как средство измерения в
традиционном эксперименте.
Датчики базового конструктора и дополнительные виды датчиков (Vernier, HiTechnic и др.) используются как измерительная система в физическом эксперименте с обработкой и фиксацией его результатов в различных видах.
- Робот как средство постановки физического
эксперимента (роботизированный эксперимент). Комплексное использование двигателей, систем оповещения, датчиков, робототехнического конструктора в демонстрационном и лабораторном эксперименте.
- Робот как средство учебного моделирования и конструирования. Применение образовательной робототехники в проектно-исследовательской и конструкторской работе учащихся:
1. использование имеющихся роботов с другими системами,
2. создание нового робота,
3. модернизация робота (разработка и проектирование новых датчиков и других систем робота, расширяющих возможности его использования, в том числе в новых условиях).
Достоинства использования элементов робототехники на уроках
- Обработка результатов измерения физических величин
может быть запрограммирована проведена в автоматическом
режиме при выполнении программы.
2. Исключаются случайные ошибки измерения, связанные с
использованием органов чувств человека при измерении: со
скоростью реакции человека, глазомером, восприятием
событий на слух и т.д.
3. Непрерывный мониторинг значения физической величины в
ходе эксперимента в течение указанного промежутка времени и с
регулируемой частотой снятия показаний датчика от единичного
измерения за всё время эксперимента до нескольких десятков раз
в секунду.
4. Данные эксперимента выводятся на экран на протяжении всего
хода эксперимента в виде численных значений, числовой шкалы
с указателем, таблиц значений и графиков функций.
5. График, полученный в результате эксперимента, а также
инструменты для его исследования дают дополнительны
возможности для анализа закономерностей физического
процесса:
- вывод численных данных для любой точки графика;
- вывод значений различных интервалов изменения величины за заданный промежуток времени;
- определение среднего значения величины за некоторый промежуток времени;
- отображение на координатной плоскости нескольких графиков,
полученных в ходе нескольких аналогичных экспериментов.
Недостатки применения
1.Экспериментальная установка с применением робота требует
предварительной сборки и программирования, что
сопровождается затратам времени.
Для минимизации временных затрат рекомендуется:
- предварительное создание пошаговых инструкций по сборке
- установки;
- создание банка программ, подготовленных для использования на различных установках;
- замена некоторых узлов конструкции установки неразборными
- аналогами;
- предварительная сборка установки школьниками до урока (в рамках выполнения индивидуального или группового творческого задания).
2. наличие инструментальной погрешности датчиковых систем
и необходимость их учёта.
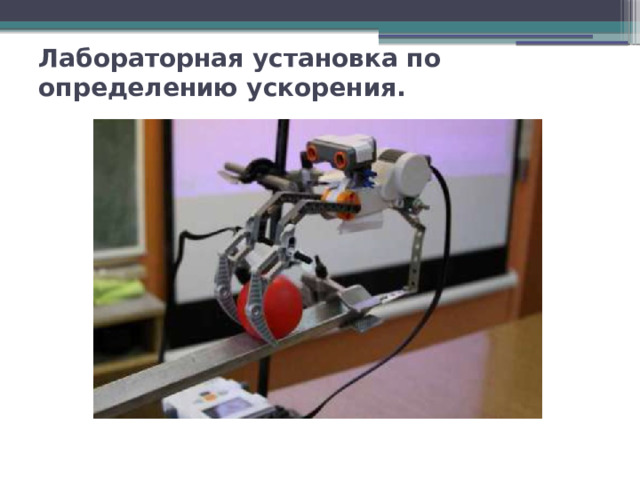
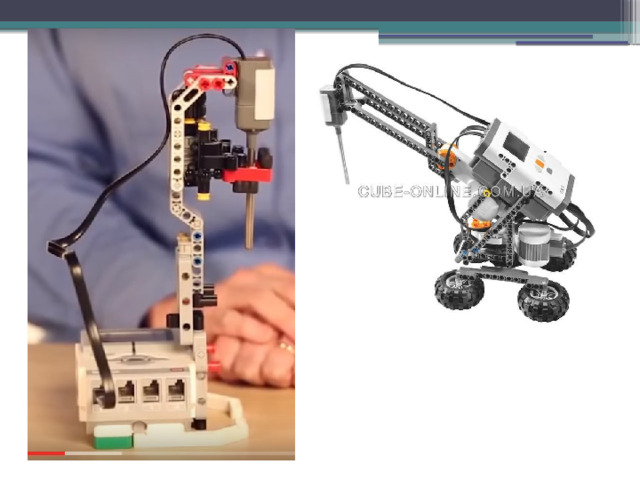
Лабораторная установка по определению ускорения.
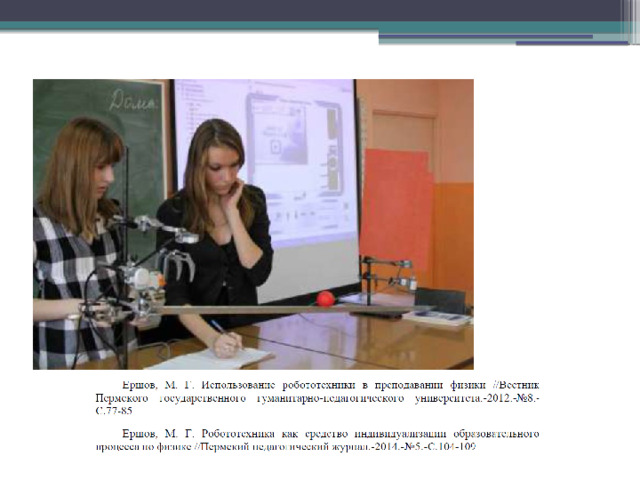
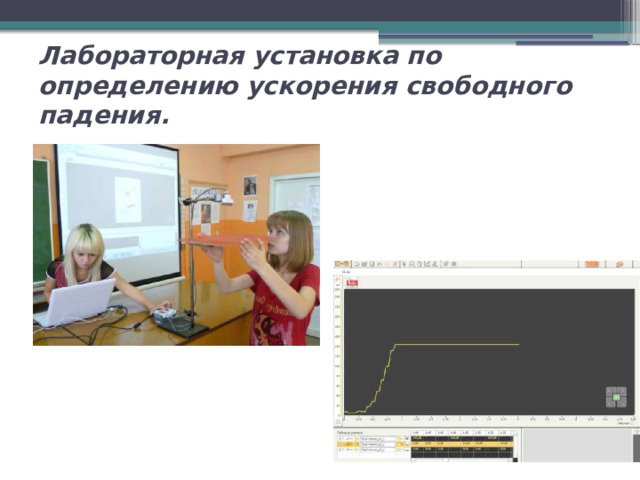
Лабораторная установка по определению ускорения свободного падения.
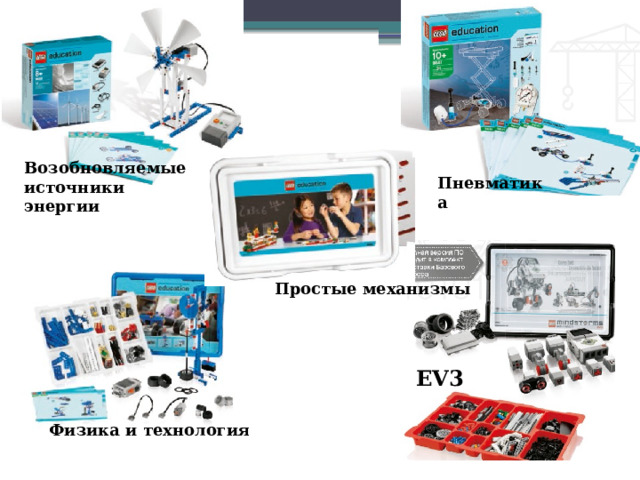
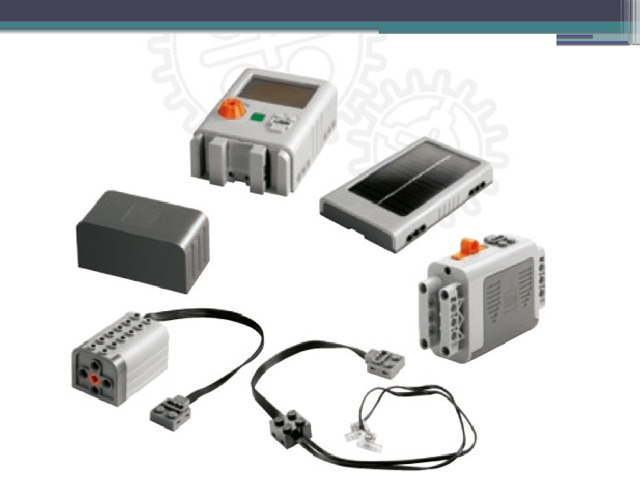
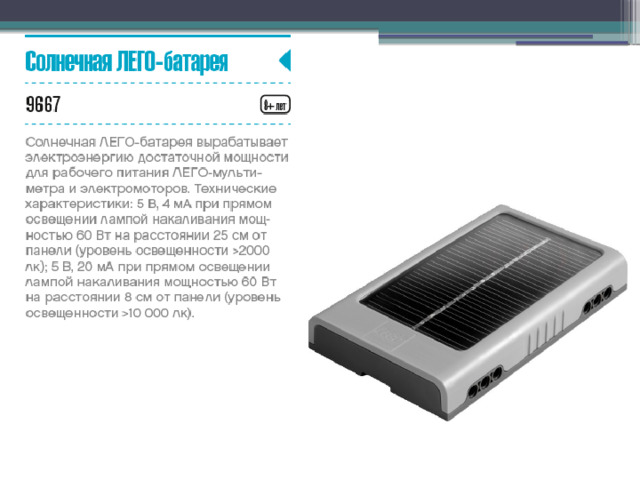
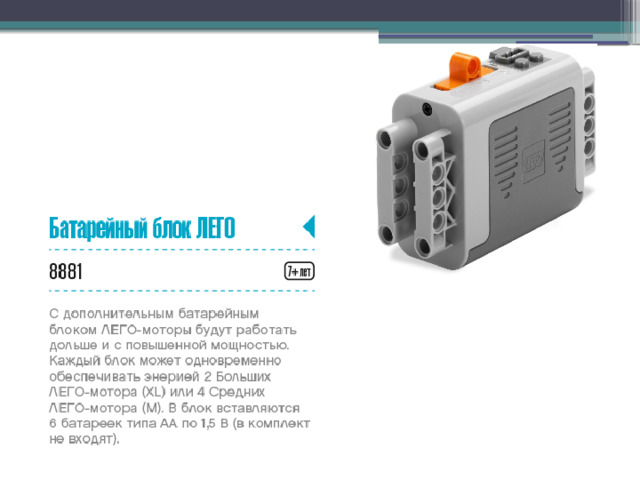
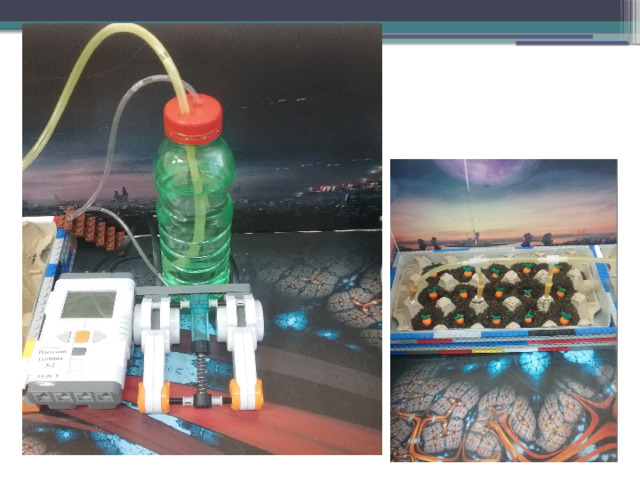
Возобновляемые источники
энергии
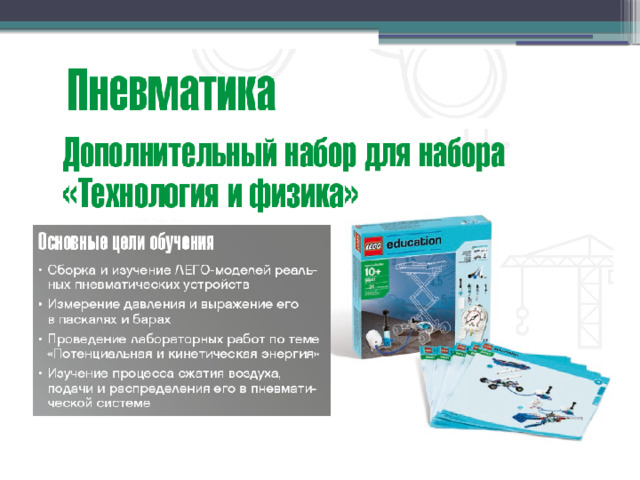
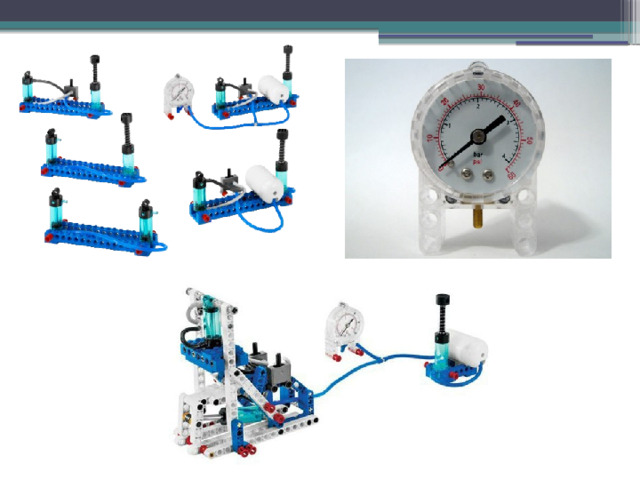
Пневматика
Простые механизмы
EV3
Физика и технология
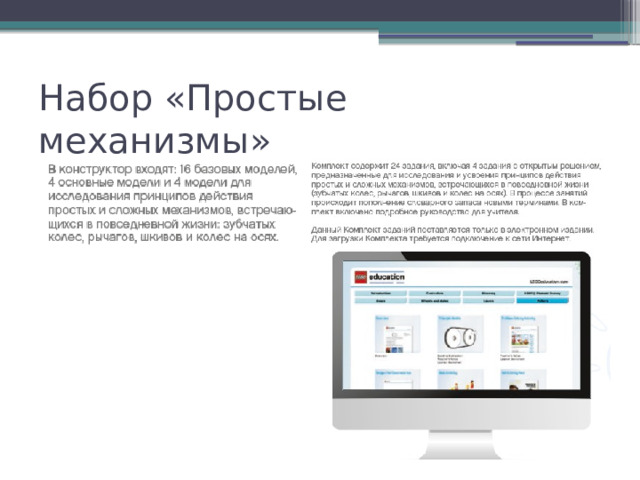
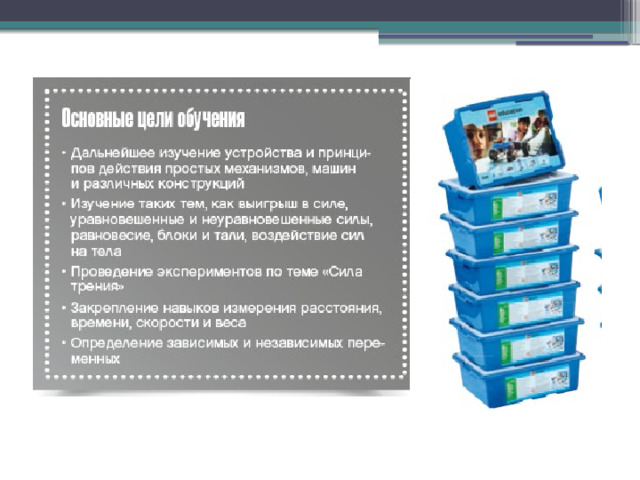
Набор «Простые механизмы»
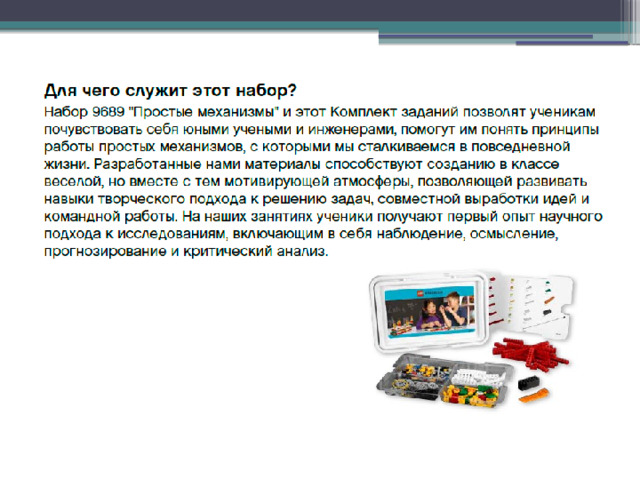
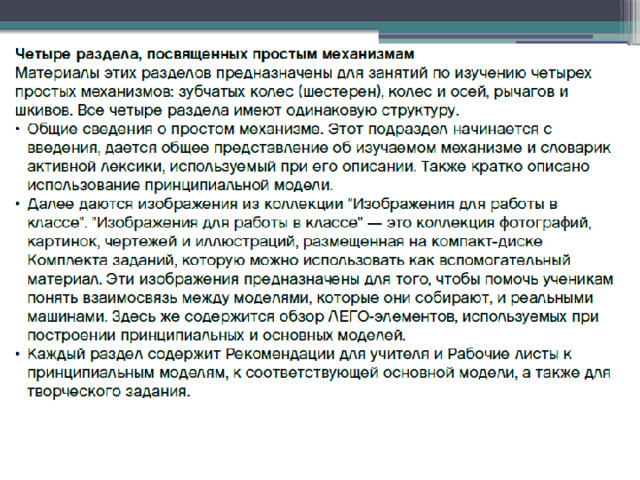
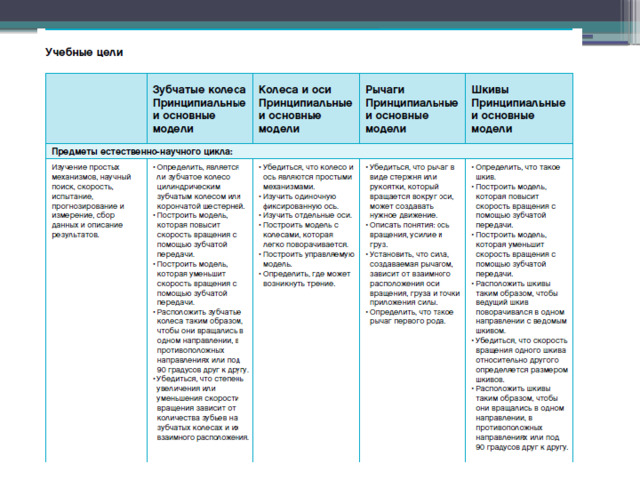
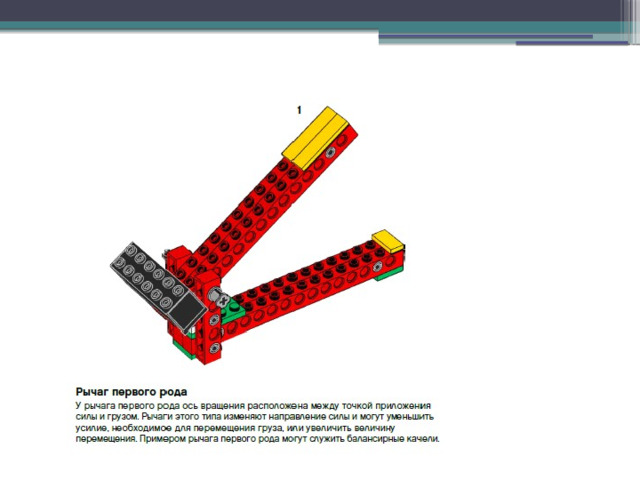
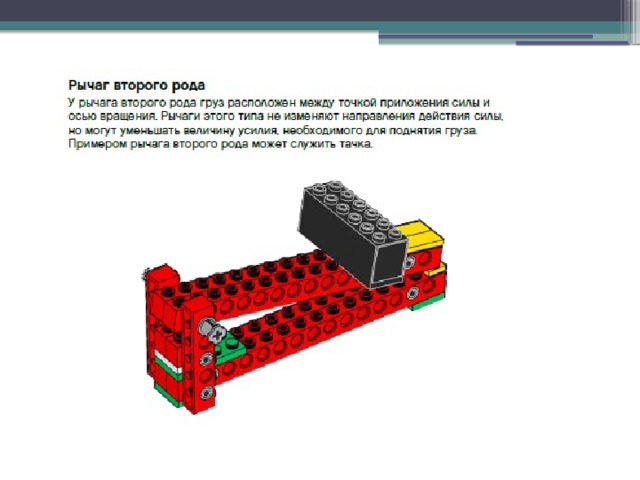
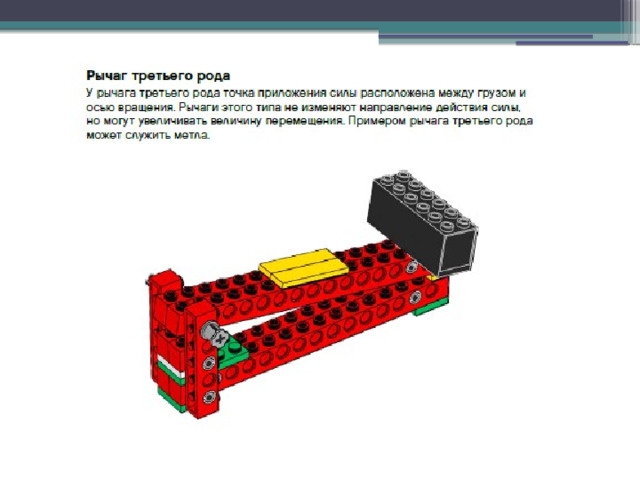
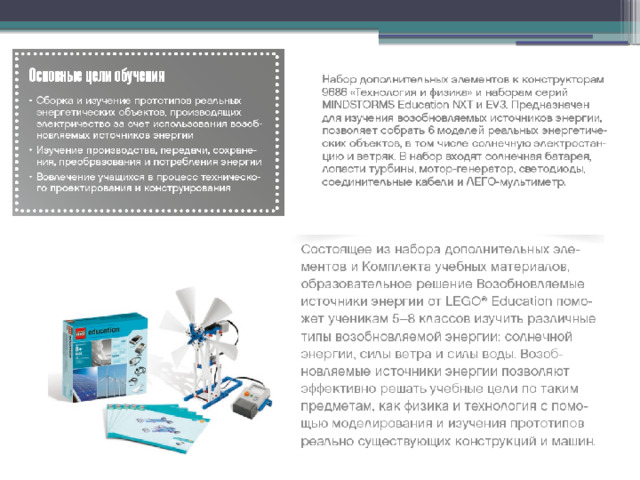
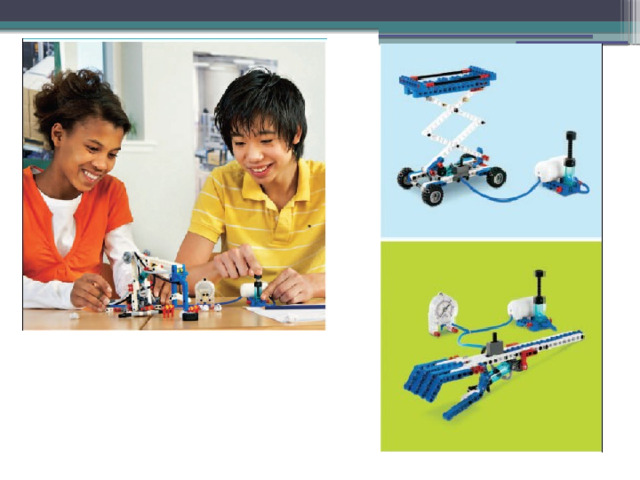
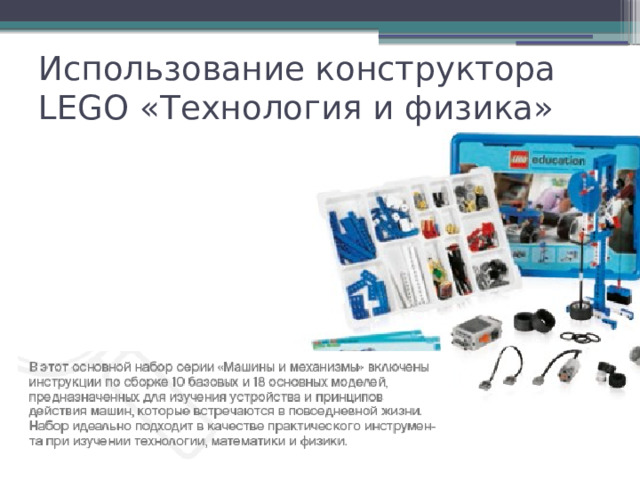
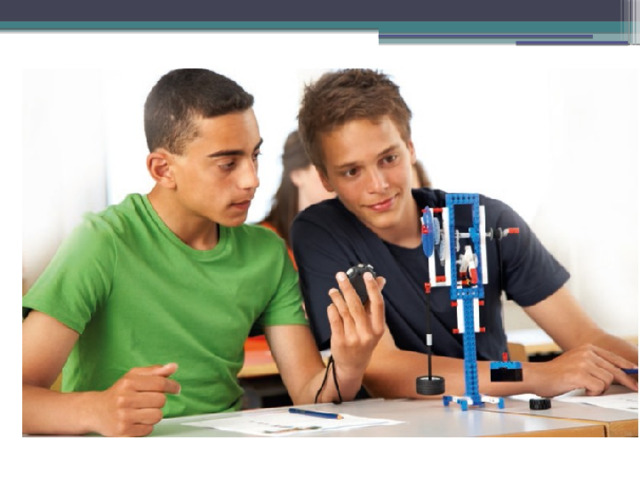
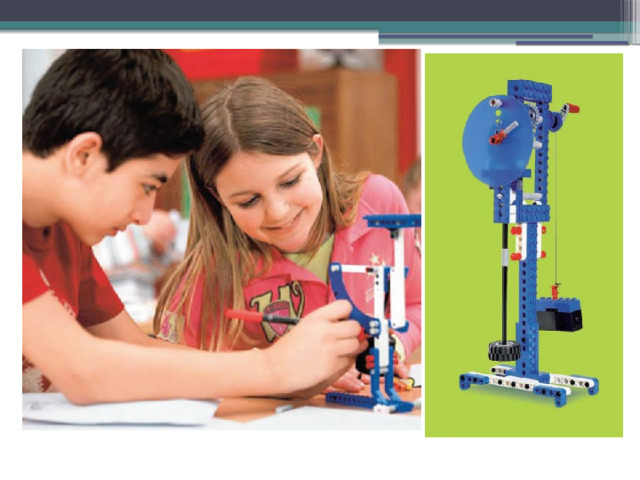
Использование конструктора LEGO «Технология и физика»
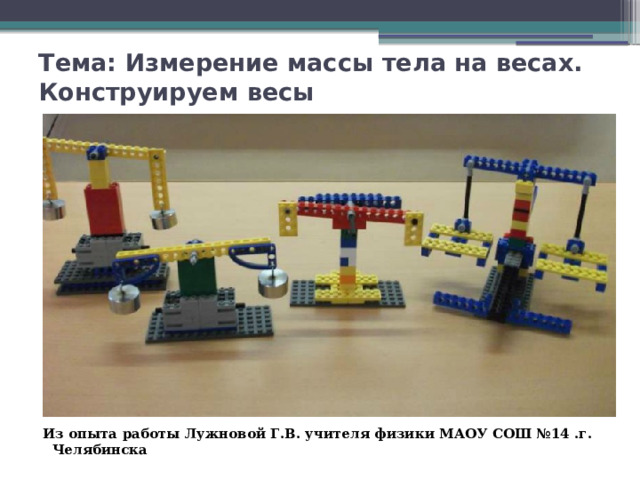
Тема: Измерение массы тела на весах. Конструируем весы
Из опыта работы Лужновой Г.В. учителя физики МАОУ СОШ №14 .г. Челябинска
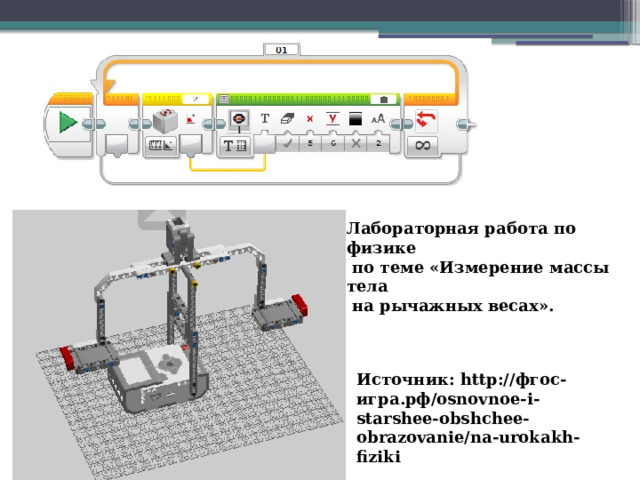
Лабораторная работа по физике
по теме «Измерение массы тела
на рычажных весах».
Источник: http://фгос-игра.рф/osnovnoe-i-starshee-obshchee-obrazovanie/na-urokakh-fiziki
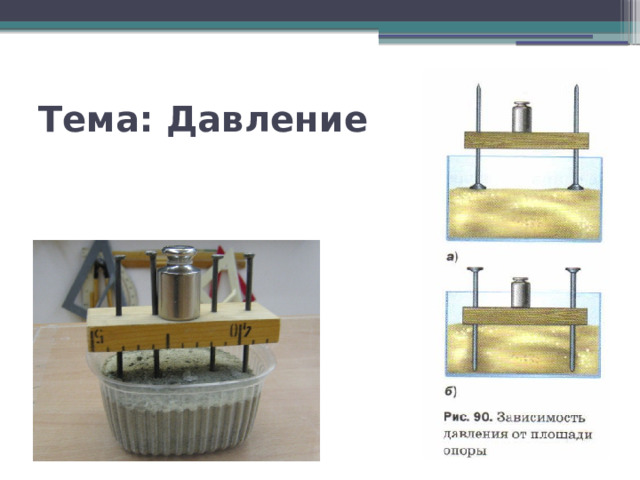
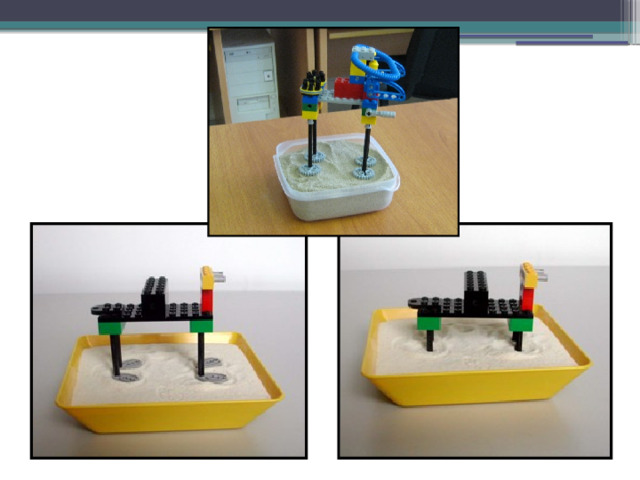
Тема: Давление
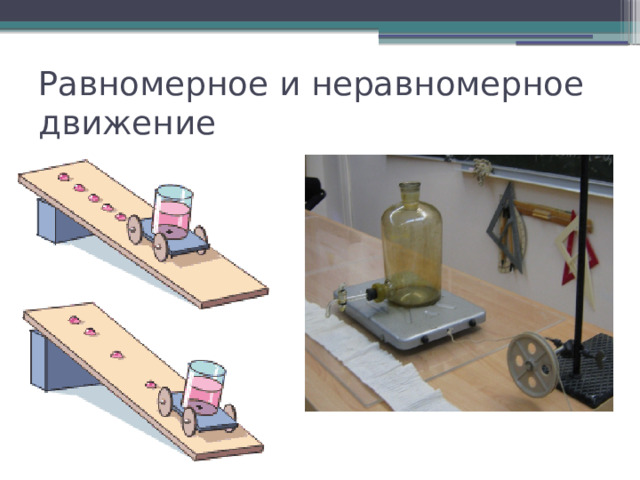
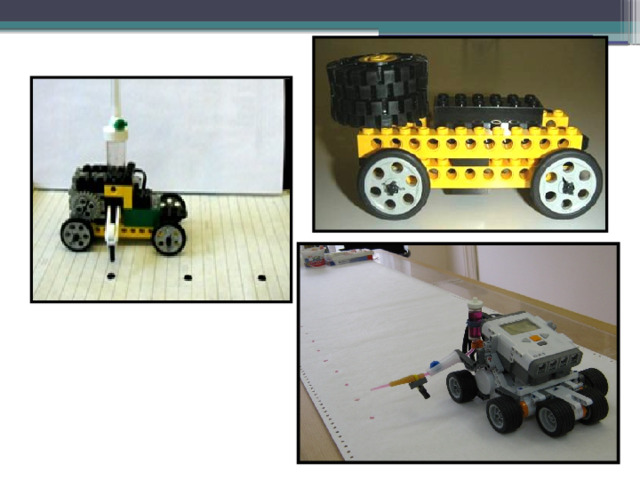
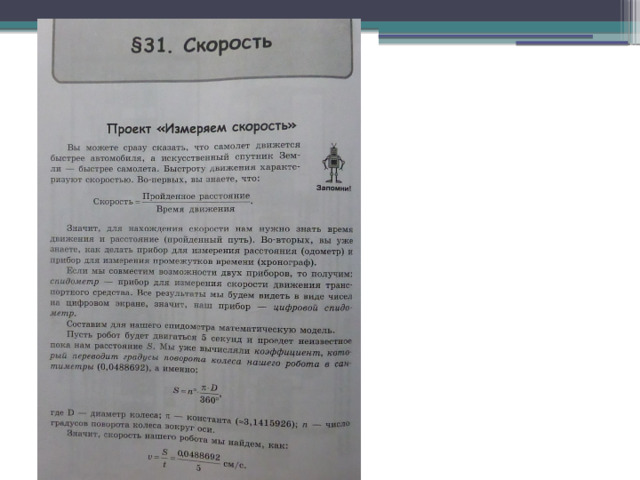
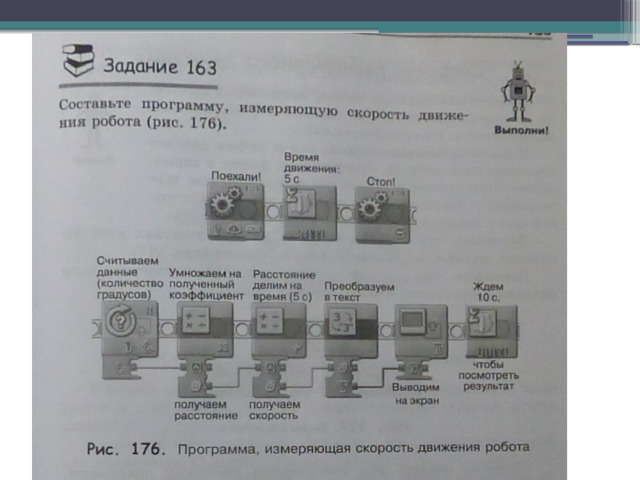
Равномерное и неравномерное движение
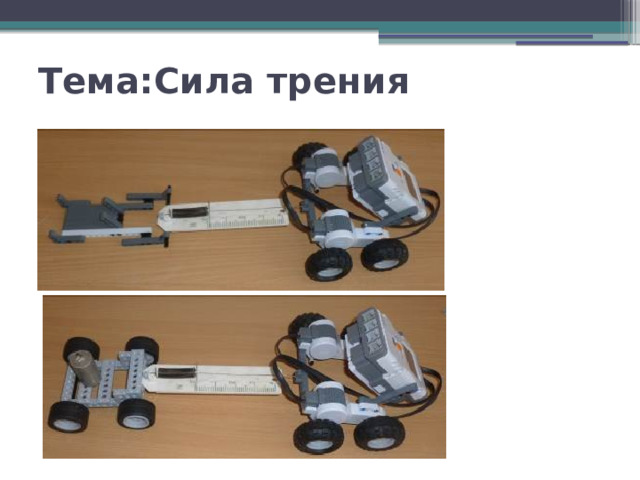
Тема:Сила трения
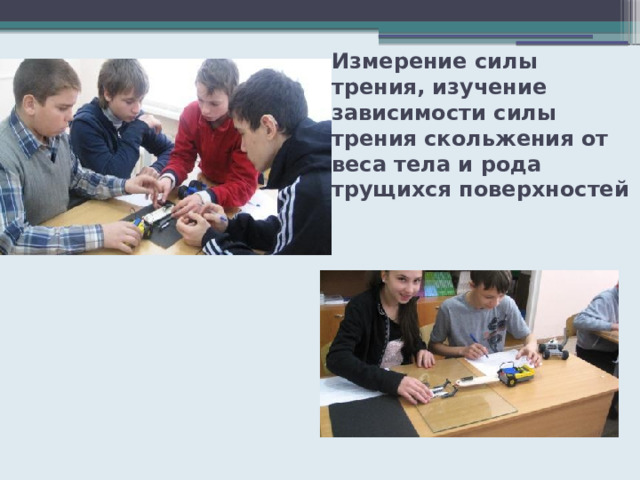
Измерение силы трения, изучение зависимости силы трения скольжения от веса тела и рода трущихся поверхностей
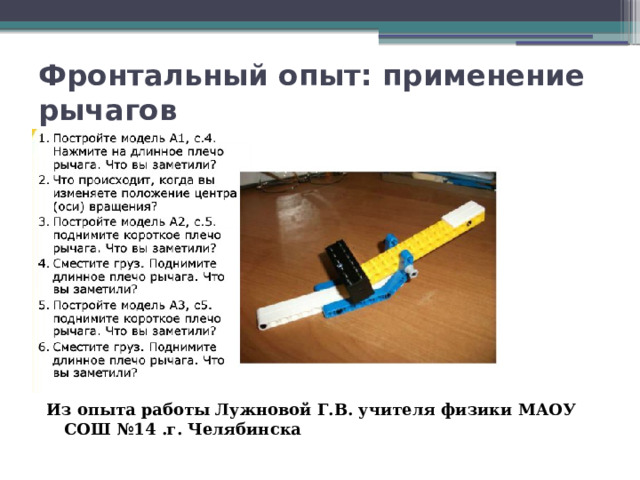
Фронтальный опыт: применение рычагов
Из опыта работы Лужновой Г.В. учителя физики МАОУ СОШ №14 .г. Челябинска
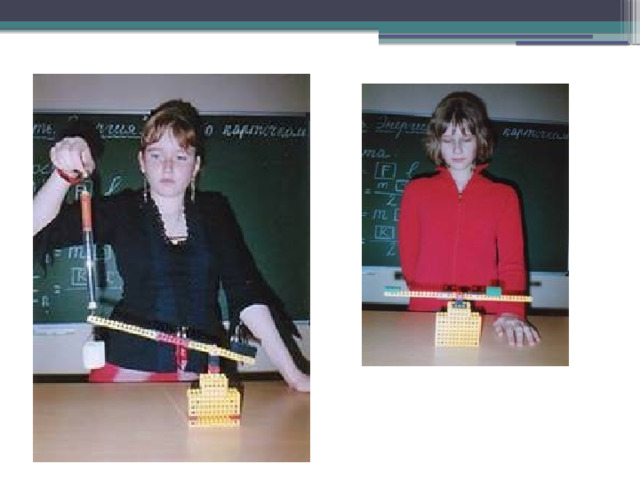
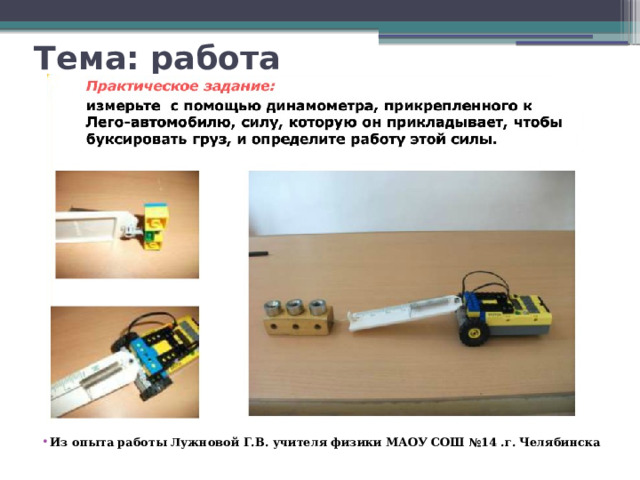
Тема: работа
- Из опыта работы Лужновой Г.В. учителя физики МАОУ СОШ №14 .г. Челябинска
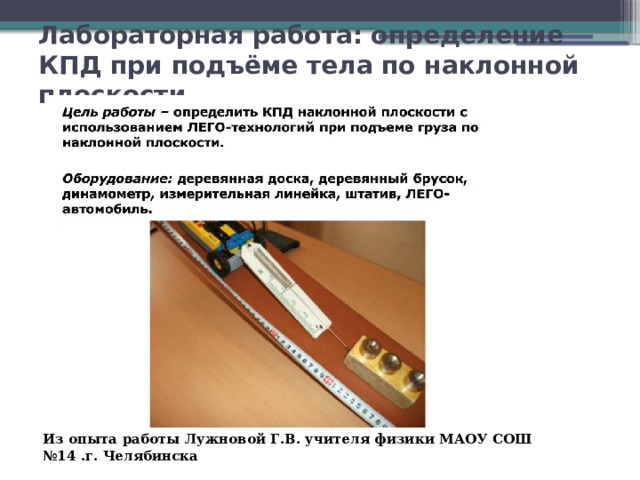
Лабораторная работа: определение КПД при подъёме тела по наклонной плоскости
Из опыта работы Лужновой Г.В. учителя физики МАОУ СОШ
№ 14 .г. Челябинска
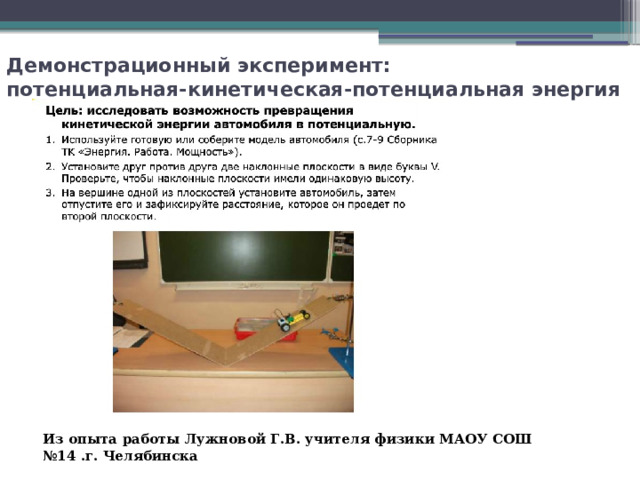
Демонстрационный эксперимент: потенциальная-кинетическая-потенциальная энергия
Из опыта работы Лужновой Г.В. учителя физики МАОУ СОШ
№ 14 .г. Челябинска
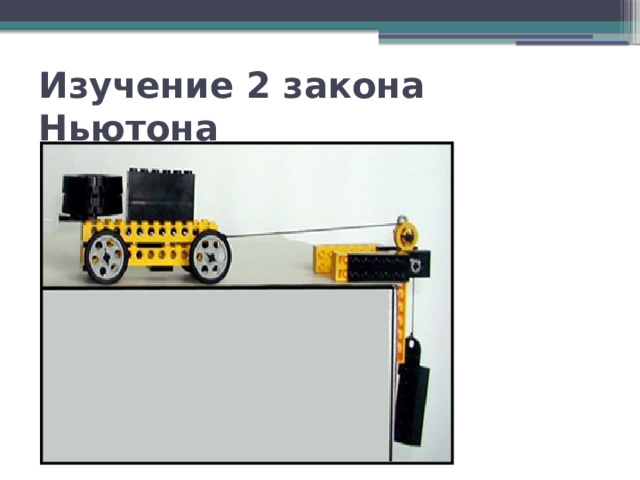
Изучение 2 закона Ньютона
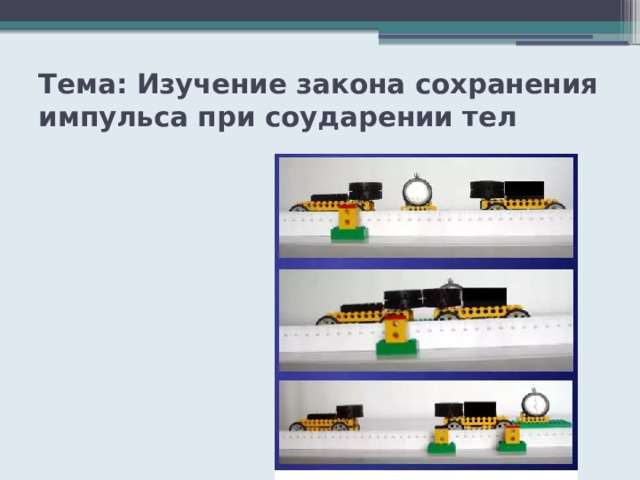
Тема: Изучение закона сохранения импульса при соударении тел
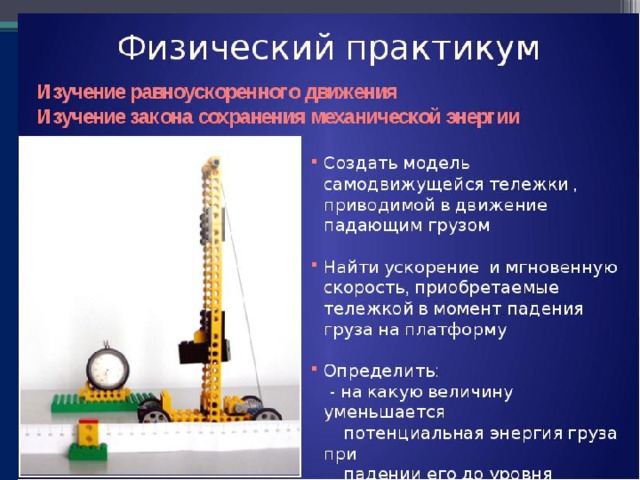
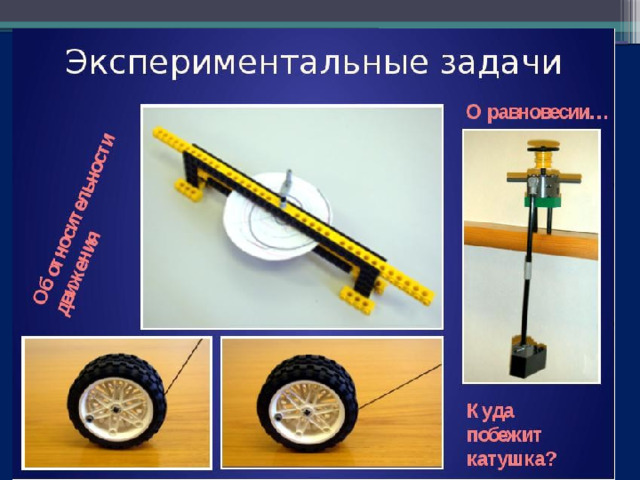
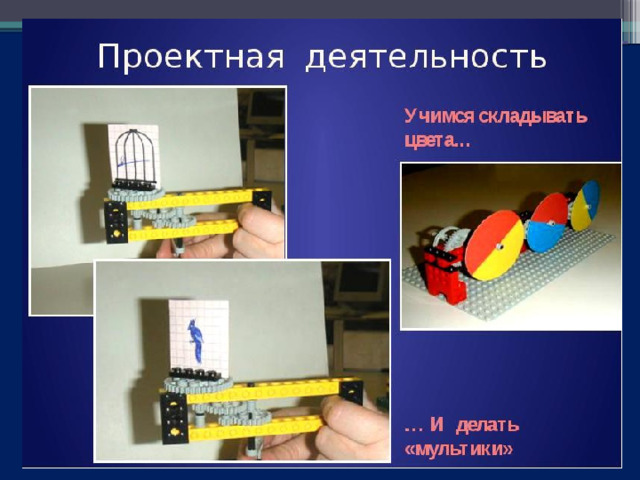
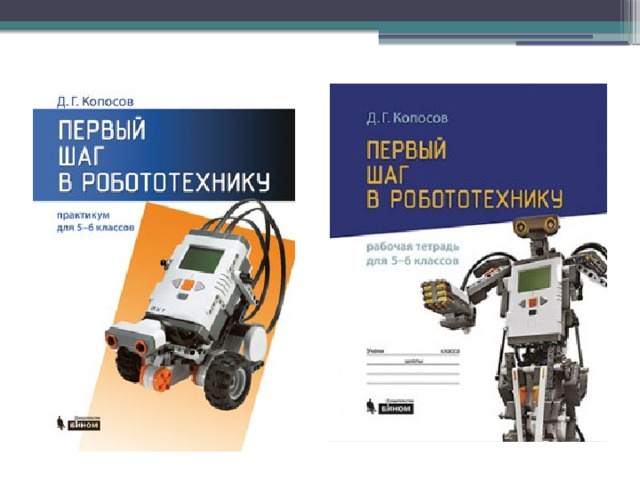
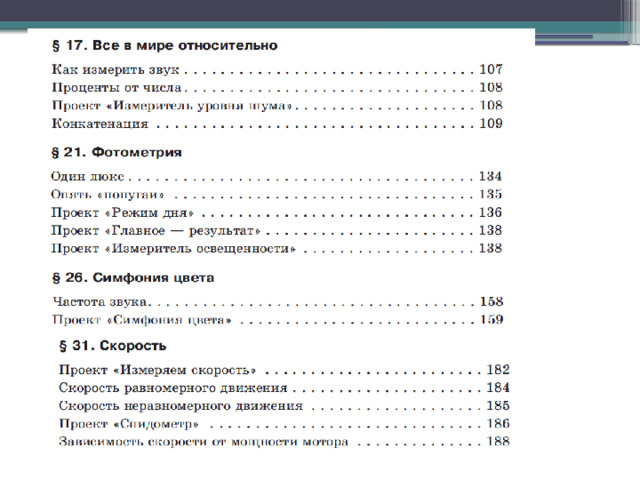
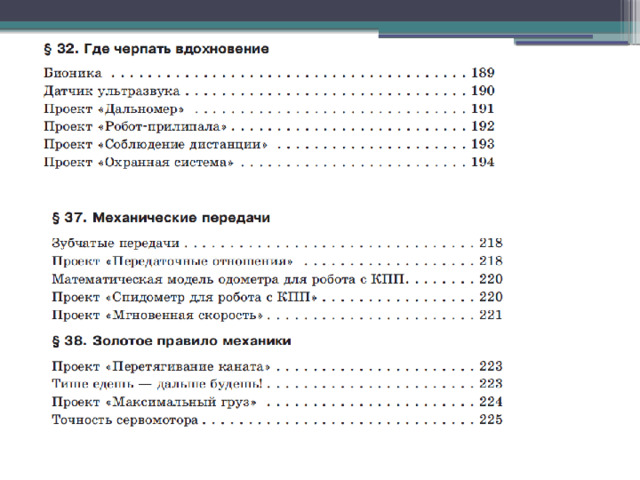
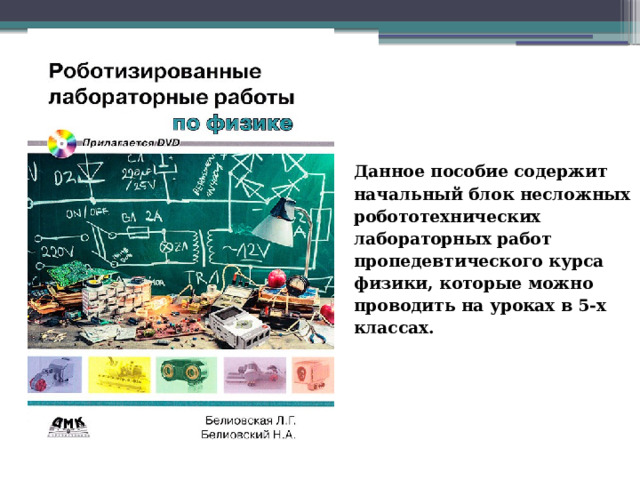
Данное пособие содержит
начальный блок несложных
робототехнических
лабораторных работ
пропедевтического курса
физики, которые можно
проводить на уроках в 5-х
классах.
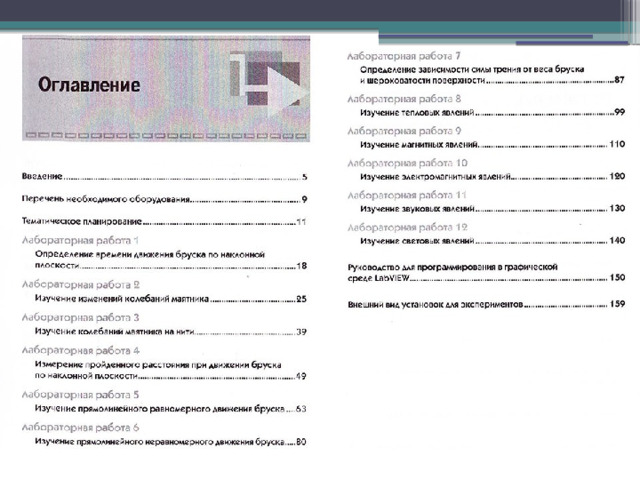
Лабораторная работа №1 Определение времени движения бруска по наклонной плоскости
Цель работы : наблюдая за движением бруска по наклонной плоскости, с помощью встроенного в PC таймера определить полное время движения бруска по наклонной плоскости для разной высоты крепления наклонной плоскости
Приборы и материалы : лабораторная скамейка, штатив, брусок, Базовый набор Lego Mindstorms Education EV3, два датчика касания, микрокомпьютер EV3, PC
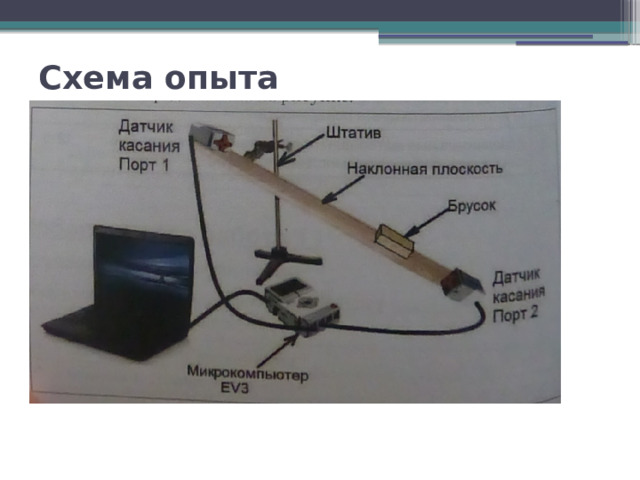
Схема опыта
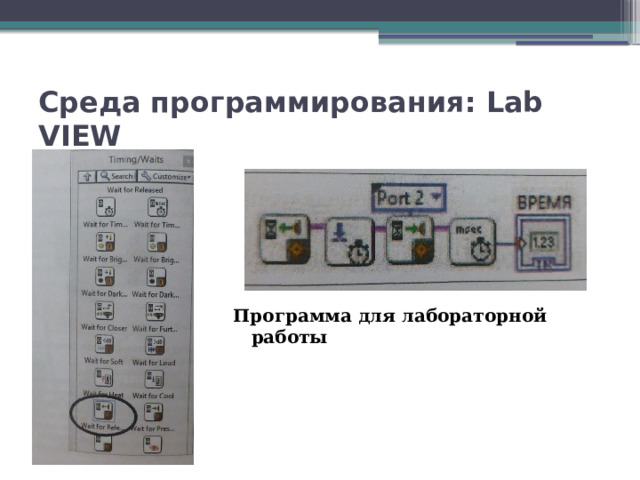
Среда программирования: Lab VIEW
Программа для лабораторной работы
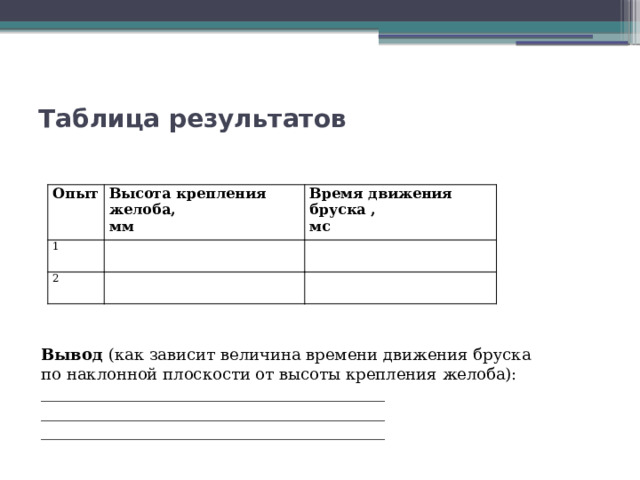
Таблица результатов
Опыт
Высота крепления желоба,
1
мм
Время движения бруска ,
2
мс
Вывод (как зависит величина времени движения бруска
по наклонной плоскости от высоты крепления желоба):
___________________________________________
___________________________________________
___________________________________________
Полезное для учителя

* Свидетельство о публикации выдается БЕСПЛАТНО, СРАЗУ же после добавления Вами Вашей работы на сайт